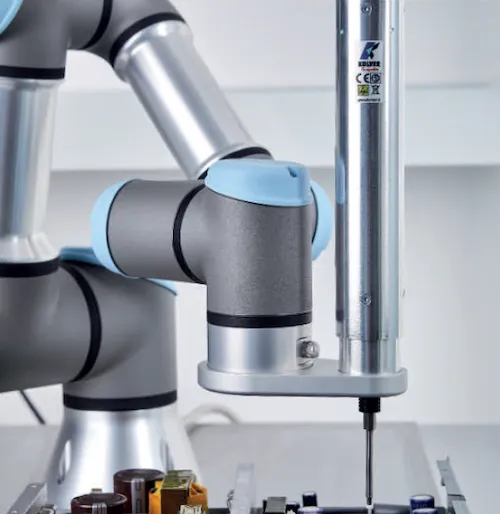
Renere programmering med ny dedikeret node
Programvalg er flyttet til en separat, dedikeret node. Du kan nu indtaste det ønskede programnummer direkte eller indlæse det fra en variabel – det giver maksimal fleksibilitet.
Resultatet? Strammeoperationer kan grupperes i praktiske, genbrugelige underprogrammer. Det gør robotprogrammerne langt mere overskuelige og reducerer gentagelser markant.
Mere alsidig force-follow
For at sikre maksimal kompatibilitet med forskellige setups kan force-værdien for force-follow-funktionen nu sættes til negative værdier. Det er især nyttigt, når strammeretningen flugter med Z-aksen på grund af din TCP-konfiguration.
Bugfix: Korrekt håndtering af decimalværdier
En vigtig forbedring gælder kommandoen “PICKUP SCREW”: Tidsværdien fortolkes nu korrekt, også når Polyscope er sat til sprog, der bruger komma som decimaltegn (fx fransk). Det giver større pålidelighed, især når der er brug for brøkdelstider.
Praktisk eksempel: Optimering med underprogrammer
Takket være opdateringerne er det blevet nemmere end nogensinde at organisere strammetrin i et dedikeret underprogram.
I eksemplet følger underprogrammet “Screw Tighten and Backoff” tre hovedtrin:
- Sæt KDU-program med den nye KDU SEL PR-node, hvor programnummeret hentes fra en variabel.
- Stram skruen med KDU DRIVE SCREW-kommandoen.
- Kør robotten lineært tilbage med MoveL i Z-retningen, indtil den er 50 mm væk (vigtigt for at undgå uønsket sideværts bevægelse).
Dette underprogram kan kaldes fra hovedprogrammet, når det er nødvendigt – uden at skulle skrive noget om. Skal du ændre strammeprogrammet, opdaterer du blot variablen i KDU SEL PR-noden.
Renere skrue-pickup
Samme tilgang bruges til et pickup-underprogram:
- MoveJ til punktet over skruepræsentatoren
- KDU SEL PR med et fast program til pickup
- KDU PICKUP SCREW med 0,5 sekunders varighed
- MoveL tilbage til pickup-punktet
Fordelen? En langt renere, modulær struktur. Skal du justere pickup-punktet eller backoff-afstanden en smule, ændrer du det kun i underprogrammet – hele robotprogrammet opdateres automatisk.
Reelle resultater: 77 skruer på én skærm
Vil du se tilgangen i praksis? Kolver har et eksempel, hvor 77 skruer strammes i et gitter-mønster med et kompakt, klart program, der passer på mindre end én skærm.
Klar til at opgradere?
Download den opdaterede URCap-plugin fra Kolver, eller kontakt os på Skrueteknik.dk. Vi hjælper gerne med installation, opsætning og råd til, hvordan du får mest muligt ud af K-DUCER på dine Universal Robots-stationer.
Relaterede ressourcer
- Kolver: Updated K-DUCER URCap for Universal Robots
- Styreteknik.dk · Alsmatik.dk
- Download K-DUCER URCap
- K-DUCER produktside
Typisk workflow med underprogrammer
Organiser stramning og pickup i genbrugelige underprogrammer:
- Stram + backoff: vælg program (variabel) → drive screw → MoveL tilbage i Z for at undgå sideværts træk.
- Pickup: MoveJ til feeder → vælg pickup-program → pickup-kommando med kort tid → MoveL tilbage.
Ændringer i pickup-punkt eller programnummer ske i underprogrammet – hovedprogrammet forbliver overskueligt. Se også Kolvers URCap-opdatering og videoeksempler på deres kanal.
Kilde / originalartikel: Kolver: Updated K-DUCER URCap for Universal Robots